THE MARS MISSION
正在载入 3D 火星场景
01 / ORBITAL PERSPECTIVE火星轨道预览
电影情境推演

情境比较

火星车供能安排

火星车路线推演

路网矩阵

地形选线的里程、等效坡度与最大坡度
起点 → 终点HABPathfinderAres IV
HAB0 km km km
Pathfinder km0 km—
Ares IV——0 km
→
全程指标直达参考地形选线
里程 km km
等效及最大坡度 / /
累计爬升 km km
地形代价 km km

等效坡度按里程加权,陡坡影响更大。累计爬升随方向变化,反映电机爬坡做功。地形代价以等效平路公里计。高程来自 MOLA。— 表示未设定直连路段。

DECISIONS BEYOND THE PLAN

现实不会,
按计划运行

把复杂条件,推演成行动方案

从供应链与履约出发,
统筹任务、资源与业务约束。

01/08

情境说明

以电影《火星救援》为启发,35 项任务与依赖在幕后驱动变化。面板随镜头展示路线、资源保障与并行任务。时间、资源预算与通信窗口按剧情设定。

分段环表达当前保障状态,热控条表达冷暖方向,不代表储量百分比、实际温度或安全标准。每项注明对应设备或物资;食物沿同一条库存与种植线延续,不因镜头或设备切换补满。

现场人工、基地自动系统、地球团队与 Hermes 分别推进工作。Mark 的手动作业共享工时,车辆和电力也有限额。事故插入后让位重排,随车太阳能补电可以与休息重叠。

车辆与基地供电分别安排。供能比较展示供暖条件变化后的资源关系,候选热源的温控与续航需要验证;选择候选安排时可暂停观察,返回后继续当前情境。

车辆从 Acidalia 的 HAB 出发,往返 Pathfinder 着陆区回收通信设备,随后远征 Schiaparelli 区域的 Ares IV。电影中的远征约 3,200 公里。地图根据里程和坡度离线选线,灰色虚线连接本程起终点,浅色实线展示累计行程。途中白天展开随车太阳能板补电并休息,夜间赶路。高程网格南北间隔约 1.85 公里,适合区域推演,单车通行仍需勘察碎石与沙地。HAB 和 Ares IV 各有独立的米制近景。地形数据来自 NASA MOLA 高程档案。

收获留种发生在 Pathfinder 远征前;该次往返携带储氧,制氧机与回水机仍留基地。失压造成空气、水和种植能力损失,已有土豆仍可食用。长途远征时再将维生设备搬入车载系统,太阳能充电与驾驶分别安排,RTG 以余热分担供暖。MAV 减重后,升空维生由宇航服承担,Martinez 遥控驾驶。

以上按电影主要情节压缩编排,镜头时间不等于 Sol 日期。通信单程 12 分钟、窗口等待、任务时段与预算是演示条件。Iris 与后续飞船补给不会直接增加 Mark 在火星上的食物库存。

剧情与地理:Drew Goddard 拍摄剧本、NASA 路线说明。底色贴图:Solar System Scope,CC BY 4.0,画面采用柔化调色。任务区域地貌细节:NASA / JPL / USGS,Viking MDIM 2.1,由 NASA Trek 提供;只用于局部明暗细节,不作为高程。贴图为视觉资产,近景为程序化概念地形;本情境不代表实际航天任务或 PsiAI 已交付能力。

BUSINESS × AI × OPTIMIZATION资源有边界 / 变化无剧本 / 决策有依据回到业务现场

02 场景化求解方法

深入技术方法 ↗

从业务结构
构造求解方法

识别资源、时间与执行关系中的瓶颈,
让求解方法适应具体问题。

业务结构、瓶颈判断与候选求解方法教学示例:B退出后,J2和J3只有A满足资质。A执行J1至09:20,按给定路程直达J2有6分钟余量。J3还需等待J4;J5固定指派C,J6设备已在C上。由这些证据提出稀缺资源优先与联合修复的研究假设,仍需独立评测。01理解业务关系任务、资源与已经发生的执行事实A电气资质 EB电气资质 EC通用作业J1 执行至 09:2009:00 临时退出J5 固定指派J6 设备已在车上可承担 J4J2 / 资质 E09:40–09:50J3 / 资质 E10:15–10:45J4 / 前置任务完成后才能开始 J3跨资源的前置等待02识别结构瓶颈从关系中提取证据资质稀缺退出后仅 A 符合 J2、J3 资质退出前 A、B 均具备电气资质时间余量09:44 到场,距上限 6 分钟A 09:20 释放 + 24 分钟直达路程执行事实与依赖保留 J1,联动安排 J3 与 J4固定指派、货物归属与可调整任务分别处理03构造候选方法调用已有求解能力已实现组件热启动 → 邻域搜索 → 独立复核relocate / swap / Or-opt · Late Acceptance围绕瓶颈构造新方法研究探索把结构假设组织成可执行的搜索阶段稀缺构造局部精修移除 / 修复初解方式 · 算子组合 · 阶段顺序 · 预算分配 业务关系、结构瓶颈与候选方法 B 退出前 A、B 均具备电气资质,退出后只剩 A。J1 锁定至 09:20,直达 J2 预计 09:44 到场,距最晚开始有 6 分钟。J4 先于 J3,C 的固定指派和设备归属继续保留。求解使用已有组件,按瓶颈构造的方法需要评测。 01业务关系09:00 · 资源变化A · 电气 EJ1 锁定至 09:20B · 电气 E09:00 临时退出C · 通用作业J5 固定 · J6 随车可承担J2 · 资质 E09:40–09:50J3 · 资质 E10:15–10:45J4 · 准备任务J3 的前置任务J4 完成才可开始 J302识别结构瓶颈B 退出前 A、B 均可承担电气任务退出后仅 A 符合 J2、J3 资质A 09:20 离开 J1 · 直达 J2 需 24 分钟09:44 到场余 6 分钟J2 最晚 09:50 开始联动安排 J3、J4 与竞争任务J1 锁定 · J5 可调序 · J6 保留归属03构造候选方法调用已有组件热启动 → 邻域搜索 → 独立复核relocate / swap / Or-opt · Late Acceptance围绕瓶颈构造候选 · 研究探索稀缺构造 → 局部精修 → 移除 / 修复初解、算子、顺序、预算都可纳入实验 业务关系、结构瓶颈与候选方法 B 退出前 A、B 均具备电气资质,退出后只剩 A。J1 锁定至 09:20,直达 J2 预计 09:44 到场,距最晚开始有 6 分钟。J4 先于 J3,C 的固定指派和设备归属继续保留。求解使用已有组件,按瓶颈构造的方法需要评测。 01业务关系09:00 · 资源变化A · 电气 EJ1 锁定至 09:20B · 电气 E09:00 临时退出C · 通用作业J5 固定 · J6 随车可承担J2 · 资质 E09:40–09:50J3 · 资质 E10:15–10:45J4 · 准备任务J3 的前置任务J4 完成才可开始 J302结构瓶颈退出前 A、B 均具备资质退出后仅 A 符合 J2、J3 资质A 09:20 离开 J1,直达 J2 需 24 分钟09:44 到场最晚 09:50 · 余 6 分钟03构造候选方法已有组件热启动 → 邻域搜索 → 独立复核relocate / swap / Or-opt · Late Acceptance研究候选稀缺构造 → 精修 → 移除 / 修复联动 J3 / J4,保留执行锁、固定指派和设备归属 业务关系、结构瓶颈与候选方法 B 退出前 A、B 均具备电气资质,退出后只剩 A。J1 锁定至 09:20,直达 J2 预计 09:44 到场,距最晚开始有 6 分钟。J4 先于 J3,C 的固定指派和设备归属继续保留。求解使用已有组件,按瓶颈构造的方法需要评测。 01业务关系09:00 · 资源变化A · 电气 EJ1 锁定至 09:20B · 电气 E09:00 临时退出C · 通用作业J5 固定 · J6 随车可承担J2 · 资质 E09:40–09:50J3 · 资质 E10:15–10:45J4 · 准备任务J3 的前置任务J4 完成才可开始 J302结构瓶颈退出前 A、B 均具备电气资质退出后仅 A 符合 J2、J3 资质09:20 + 24 分钟 → 09:44余 6 分钟最晚 09:50 开始 · J5 可调序 · J6 保留归属03构造候选方法已有组件热启动 → 邻域搜索 → 独立复核relocate / swap / Or-opt · Late Acceptance研究候选稀缺构造 → 精修 → 移除 / 修复联动 J3 / J4,保留锁、指派和设备归属

技术文档第 10 节教学示例。6 分钟为按给定路程推算的余量,候选方法仍待评测。

03 求解技术与评测

查看完整评测 ↗

从业务流程到求解评测

从工单、路网矩阵和执行事实出发,
用独立复核与实测曲线检验方案质量。

vrp-1 业务流程、求解内核与实测曲线 从场景建模、地理准备、规划与解释,到校验采用、执行重排。求解使用邻域搜索和增量评分,再独立全量复核。首轮合成评测用固定预算比较冷建解和相同初始路线继续优化。实线和虚线为真实最佳方案事件的中位数,阴影是五个种子的范围。所有种子全派且无硬违约时才显示成本。 业务流程 场景建模工单、资源与地点时间窗、资质与前置关系 地理准备路网版本与行驶矩阵按任务生成道路路径 规划与解释从零建解或热启动搜索甘特、地图与约束解释 校验与采用核对执行事实与载荷确认后方案生效 执行与重排出发、到达、服务、完工按事件重排剩余工单求解内核vrp-core · Rust冻结输入场景版本与时间矩阵锁定执行基线准备初解从零构造初解或沿用已有路线热启动邻域搜索与增量评分relocate / swap / Or-optHard → Medium → Soft独立全量复核复核约束分数生成方案解释合成场景的实测曲线30 秒 · 单线程 · 5 个种子纵轴 总行驶小时 ↓ 横轴 求解秒数(含预处理与建解)vrp-1vrp-0a01 · 基础配送a02 · 城市密集a03 · 跨区四网点a04 · 规模增长a05 · 技能、资质与容量a06 · 紧窗、等待与容量冷建解1.51.7522.2501530−14.95%11.522.501530−31.82%1517.52001530−7.14%10012515001530−31.93%67801530−2.82%22.501530−6.54%相同初始路线继续优化23401530−8.08%1234501530−26.51%20304001530−9.72%10012515017501530−17.96%57.51012.51501530−5.03%22.5301530−11.50% vrp-1 业务流程、求解内核与实测曲线 从场景建模、地理准备、规划与解释,到校验采用、执行重排。求解使用邻域搜索和增量评分,再独立全量复核。首轮合成评测用固定预算比较冷建解和相同初始路线继续优化。实线和虚线为真实最佳方案事件的中位数,阴影是五个种子的范围。所有种子全派且无硬违约时才显示成本。 业务流程 场景建模工单、资源与地点时间窗、资质与前置关系 地理准备路网版本与行驶矩阵按任务生成道路路径 规划与解释从零建解或热启动搜索甘特、地图与约束解释 校验与采用核对执行事实与载荷确认后方案生效 执行与重排出发、到达、服务、完工按事件重排剩余工单求解内核vrp-core · Rust冻结输入场景版本与时间矩阵锁定执行基线准备初解从零构造初解或沿用已有路线热启动邻域搜索与增量评分relocate / swap / Or-optHard → Medium → Soft独立全量复核复核约束分数生成方案解释合成场景的实测曲线30 秒 · 单线程 · 5 个种子纵轴 总行驶小时 ↓ 横轴 求解秒数(含预处理与建解)vrp-1vrp-0a01 · 基础配送a02 · 城市密集a03 · 跨区四网点a04 · 规模增长a05 · 技能、资质与容量a06 · 紧窗、等待与容量冷建解1.5201530−14.95%1201530−31.82%1517.52001530−7.14%10015001530−31.93%6801530−2.82%22.501530−6.54%相同初始路线继续优化23401530−8.08%2401530−26.51%20304001530−9.72%10015001530−17.96%5101501530−5.03%2301530−11.50% vrp-1 业务流程、求解内核与实测曲线 从场景建模、地理准备、规划与解释,到校验采用、执行重排。求解使用邻域搜索和增量评分,再独立全量复核。首轮合成评测用固定预算比较冷建解和相同初始路线继续优化。实线和虚线为真实最佳方案事件的中位数,阴影是五个种子的范围。所有种子全派且无硬违约时才显示成本。 业务流程场景建模工单与约束地理准备路网与矩阵规划与解释求解与解释校验与采用校验后生效执行与重排剩余工单重排求解内核冻结输入版本与矩阵准备初解从零建解 / 热启动邻域搜索与增量评分Hard → Medium → Soft独立全量复核复核分数与解释a03 · 跨区四网点30 秒 · 单线程 · 5 个种子vrp-1vrp-0冷建解−7.14%1517.52001530相同初始路线继续优化−9.72%20304001530行驶小时 ↓ / 求解秒数(含预处理与建解) vrp-1 业务流程、求解内核与实测曲线 从场景建模、地理准备、规划与解释,到校验采用、执行重排。求解使用邻域搜索和增量评分,再独立全量复核。首轮合成评测用固定预算比较冷建解和相同初始路线继续优化。实线和虚线为真实最佳方案事件的中位数,阴影是五个种子的范围。所有种子全派且无硬违约时才显示成本。 业务流程场景建模工单与约束地理准备路网与矩阵规划与解释求解与解释校验与采用校验后生效执行与重排剩余工单重排求解内核冻结输入版本与矩阵准备初解从零建解 / 热启动邻域搜索与增量评分Hard → Medium → Soft独立全量复核复核分数与解释a03 · 跨区四网点30 秒 · 单线程 · 5 个种子vrp-1vrp-0冷建解1517.52001530−7.14%相同初始路线继续优化20304001530−9.72%行驶小时 ↓ / 求解秒数

vrp-1 首轮合成评测。各组五个种子均全派且无硬违约后起画,成本按真实最佳方案事件绘制。

04 vrp-1 · 车辆路径与执行调度

真实工作台截图

看清计划,掌握每次调整

从业务规则、地图与排程,到方案解释、比较和执行反馈。

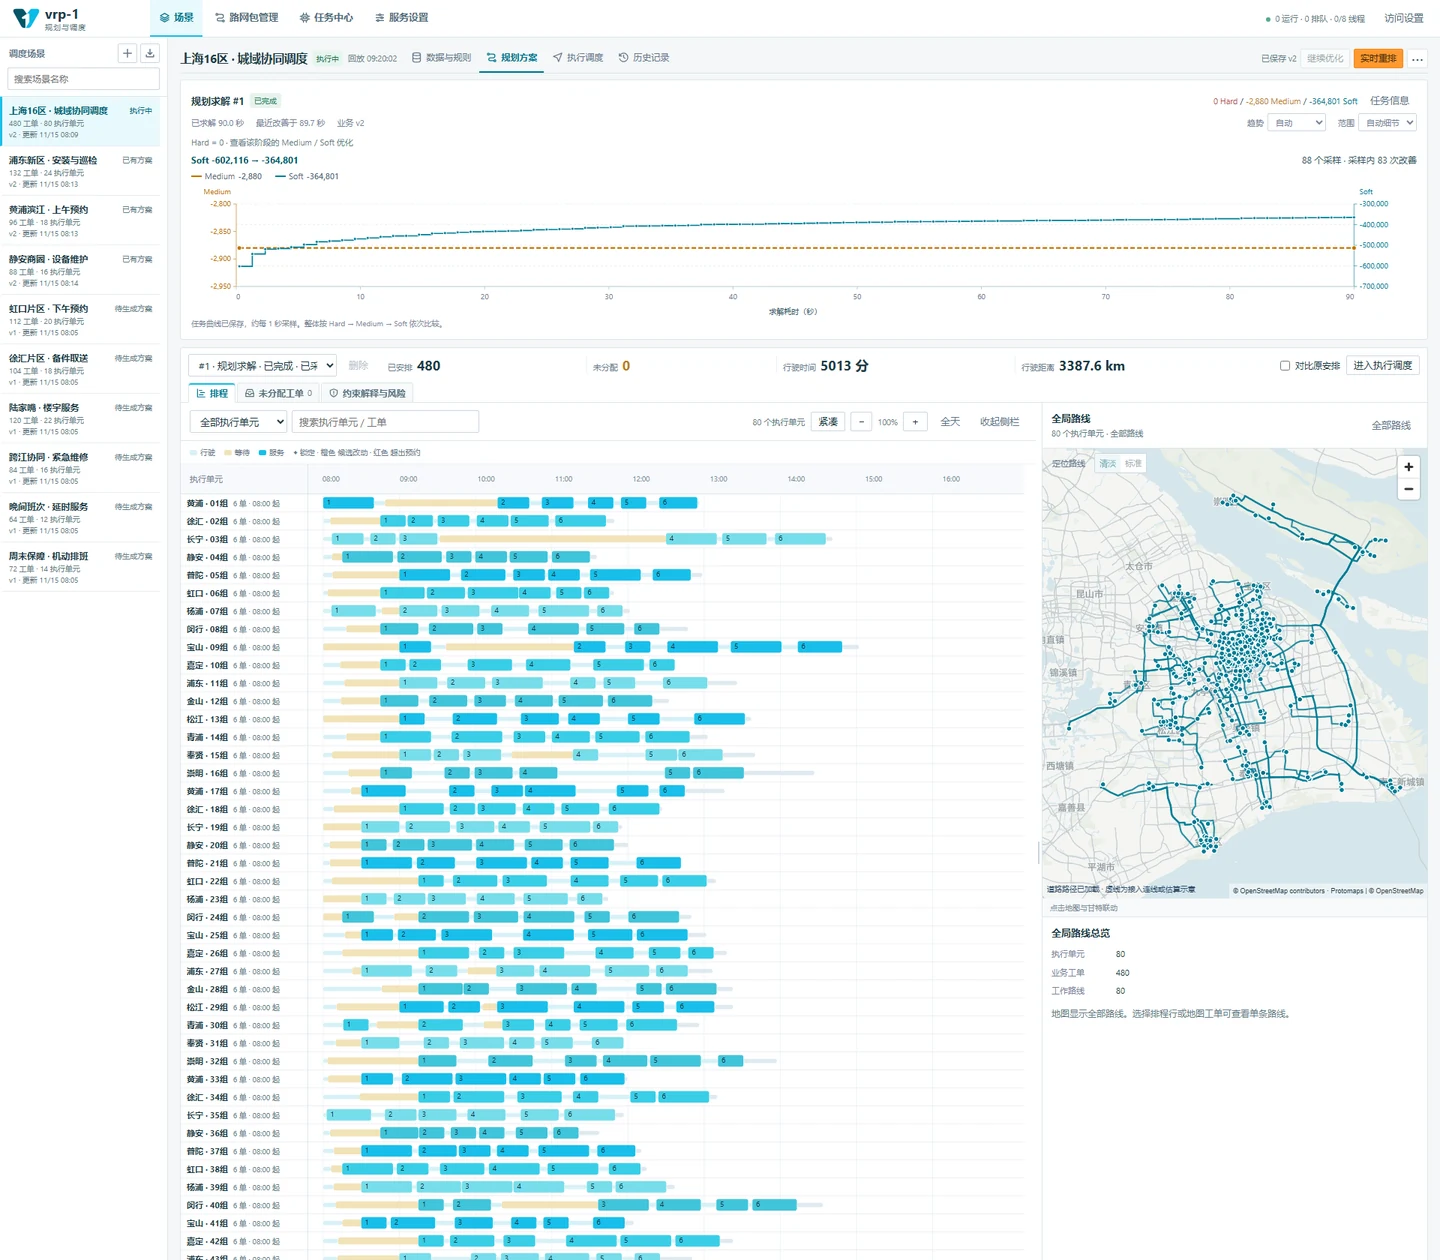
查看产品能力

上海16区演示:480工单、80个资源。公开地理数据真实;任务、资源配置、预约与执行事件为演示设定,非客户生产运行。

原始截图完整保留

05 智能体协作

在对话中,完成规划与调整

从两份业务资料开始,追问依据、应对变化,
把安排交到执行人员手里。

正在加载智能体演示
DeepSeek Harness
公路运维工作区 / 片区次日计划交互演示
片区次日作业计划对话 / PsiAI

交互形态示意;各平台以实际接入版本为准。任务与计划沿用广东场景演示数据,非实时求解或派工。

了解接入方式 ↗

06 解决方案与系统协作

完整系统职责 ↗

从业务需求,
到持续交付

智能体组织协作,中枢管理运行,引擎承担计算。
业务反馈进入评测,验证后的能力再服务决策。

在线决策、离线引擎进化与两条跨闭环反馈在线决策与业务协作智能体组织求解前后的协作 业务接入与工作流客户系统 / API / 会话 / 数据入口路由选择工作流,理解场景与适配参数求解执行路由选择引擎、策略、版本与预算生产运行前:规则、权限与关键业务语义确认决策运行中枢权限 · 任务 · 资源 · 状态 · 结果校验资产 → 锁定版本 → 运行监控场景化求解引擎隔离执行 · 算法 / 算子 / 依赖 解释、比较与调整多方案比较与权衡解释不可解诊断 / 约束调整 / 重新求解业务确认与执行反馈采用方案、回放结果,接收现场变化调整参数与约束,进入下一次求解外部依赖:地图 / 路线矩阵服务离线引擎进化候选实验与生产运行分开 · 自动进化为研究探索确认、晋级与资产注册已发布工作流 / 引擎 / 路由策略隔离构建与场景评测仿真 · 基准 · 多目标比较模型、算法与工作流候选提出 · 生成 · 改写场景样本与回归集运行结果 / 诊断 / 业务调整运行反馈晋级资产回到两级路由:入口路由与求解执行路由贯穿治理审计 · 版本 · 数据授权 · 安全 · 成本与额度 · 资产谱系运行底座:计算 · 网络 · 存储 · 镜像仓库 · 可观测性 在线决策、离线进化与贯穿治理 入口路由选择工作流,执行路由选择引擎和策略。运行中枢控制任务,场景引擎隔离求解。在线运行反馈进入离线回归集,隔离评测和人工确认后发布的资产回到两级路由。治理和运行底座支撑两条闭环。 在线决策与业务协作离线引擎进化 业务接入与工作流系统 / API / 会话 / 数据入口路由选择已发布工作流场景适配明确对象、参数、约束和验收要求求解执行路由选择引擎、策略、版本和预算生产前校验规则、权限与关键业务语义决策运行中枢校验资产 · 锁定版本治理资源、任务与状态场景化求解引擎镜像隔离执行管理算法、算子与结果外部地图 / 路线矩阵 解释、比较、调整与业务确认比较权衡、不可解诊断、调整约束与重新求解业务采用方案,回放结果并接收现场反馈04确认、晋级与资产注册人工确认 · 发布给两级路由03隔离构建与场景评测仿真 · 基准 · 多目标比较02模型、算法与工作流候选提出、生成、变异与修复01场景样本与回归集运行结果、诊断与业务调整运行反馈贯穿治理审计、版本、数据授权、安全、成本与额度、资产谱系运行底座计算、网络、存储、镜像仓库、可观测性 在线决策、离线进化与贯穿治理 入口路由选择工作流,执行路由选择引擎和策略。运行中枢控制任务,场景引擎隔离求解。在线运行反馈进入离线回归集,隔离评测和人工确认后发布的资产回到两级路由。治理和运行底座支撑两条闭环。 在线决策与业务协作系统 / API / 会话入口路由选择已发布工作流场景适配明确参数、约束与目标求解执行路由选择引擎、版本、策略与预算生产前校验规则、权限与业务语义决策运行中枢锁定版本 · 调度任务场景化求解引擎隔离执行 · 回传结果外部地图 / 路线矩阵解释、比较、调整与业务确认不可解诊断 · 调整约束 · 重新求解离线引擎进化运行反馈进入回归集确认与版本晋级资产注册 · 两级路由场景样本与回归结果、诊断、调整隔离构建与评测仿真、基准、多目标生成候选模型、算法、工作流治理 审计、版本、授权、安全、成本/额度、资产谱系底座 计算、网络、存储、镜像仓库、可观测性 在线决策、离线进化与贯穿治理 入口路由选择工作流,执行路由选择引擎和策略。运行中枢控制任务,场景引擎隔离求解。在线运行反馈进入离线回归集,隔离评测和人工确认后发布的资产回到两级路由。治理和运行底座支撑两条闭环。 在线决策与业务协作系统 / API / 会话入口路由选择已发布工作流场景适配明确参数、约束和验收要求求解执行路由选择引擎、版本、策略和预算生产前校验规则、权限与业务语义决策运行中枢锁定版本 · 调度与状态治理场景化求解引擎镜像隔离执行 · 回传结果外部地图 / 路线矩阵解释、比较、调整与业务确认不可解诊断 · 调整约束 · 重新求解离线引擎进化确认、晋级与资产注册人工确认 · 发布给两级路由隔离构建与场景评测仿真 · 基准 · 多目标比较模型、算法与工作流候选提出、生成、变异、修复场景样本与回归集结果、诊断与业务调整运行反馈治理 审计、版本、授权、安全、成本/额度、资产谱系底座 计算、网络、存储、镜像仓库、可观测性

候选实验与生产运行分开。自动方法进化为研究探索。

07 行业应用与优化成效

探索应用场景 ↗

从供应链与履约出发
服务更多业务场景

把任务、人员、车辆与时间放在一起规划,
同时考虑经营成本、客户体验与一线工作负担。

团队历史配送规划案例

2025 年原稿记录 · 查看口径 ↗
总运输成本−30%
延迟件−80%
总里程−47%
总配送时长−9.3%
用车数−18%
空载率−10.9%

六项数值沿用原稿,具体样本、时间、基线与计算方式待补,空载率百分比 / 百分点口径待核验;不对应上海、广东演示,也不构成跨行业统一效果承诺。

08 赛事与行业交流

查看更多 ↗

获奖与报道

供应链、交通运输与数字经济领域的赛事获奖记录,以及相关公开报道。

赛事获奖 2024—2025
2025年AI领航杯交通运输赛道三等奖证书,参赛成员姓名已隐去。正在加载证书AI领航杯AI+交通运输
三等奖 · 2025
2025年第六届中国人工智能大赛供应链案例征集赛B级证书。正在加载证书中国人工智能大赛供应链案例征集赛
B级证书 · 2025
2024年创新硅巷·集贤东城人工智能与新一代数字经济种子组三等奖。正在加载证书创新硅巷·集贤东城人工智能与数字经济
种子组三等奖 · 2024

查看原图

正在加载原图

滚轮缩放 · 放大后拖动